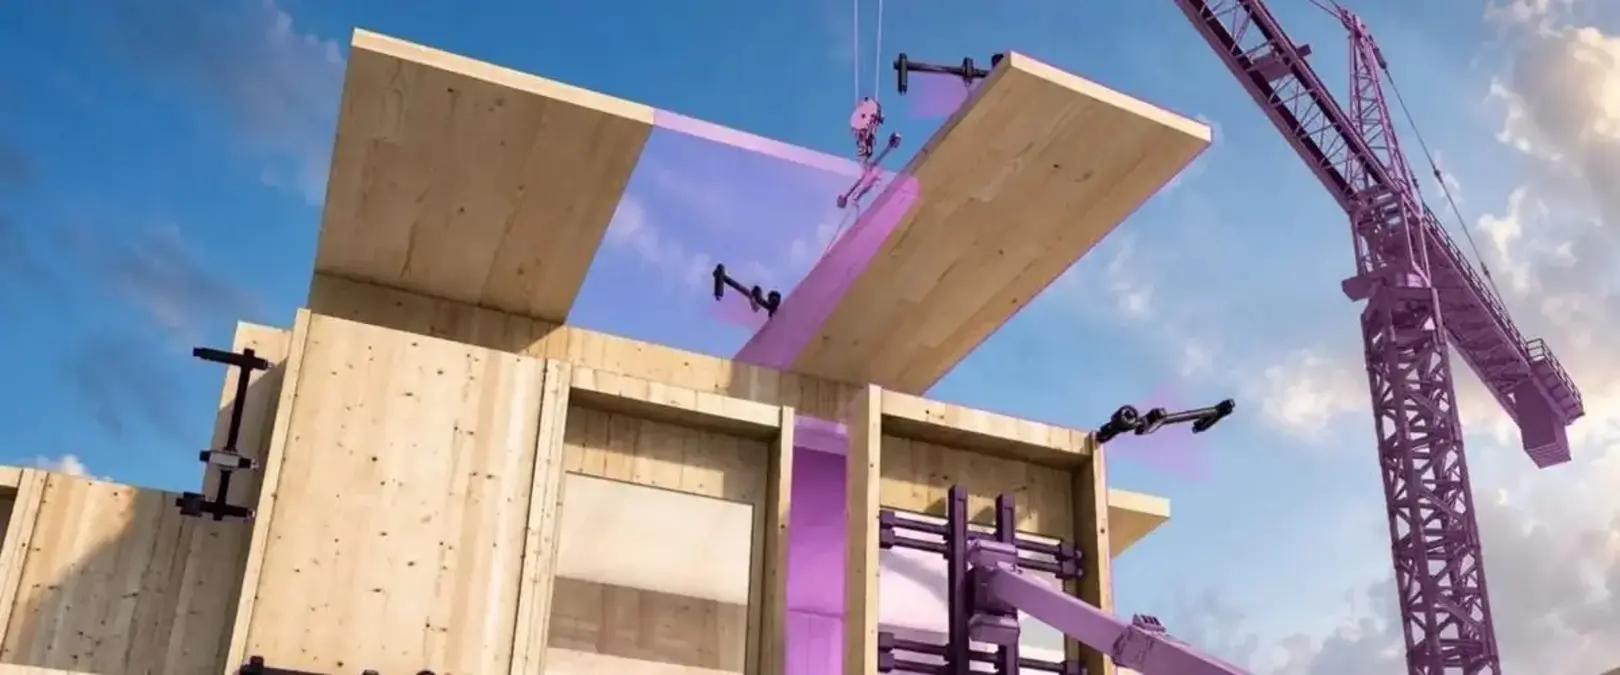
Търсенето на жилища, сгради и инфраструктура непрекъснато нараства, което налага на строителите да увеличават темпото и мащаба на работата, въпреки недостига на работна ръка. Проектите SCALAR и COBRAS на инженери от Германия са насочени към решаването на този проблем с помощта на автономна роботика, която, според замисъла на изследователите, трябва едновременно да повиши производителността и да проправи пътя към ресурсоспестяващи и циклични методи на строителство. И двата проекта получиха финансова подкрепа от Европейския съвет за иновации. Университетът в Щутгарт получава от Европейския съвет за иновации по 4 млн. евро за два проекта в областта на строителната роботика, SCALAR и COBRAS. И двата проекта стартират през ноември 2026 г. и имат за цел да повишат производителността и екологичността на строителния сектор чрез автономни роботизирани системи, се посочва в прессъобщението. И двата проекта са разработени въз основа на специфичния подход на Университета в Щутгарт, който разглежда роботиката не изолирано, а като част от цялостна система, заедно с проектирането, планирането, материалите, производството на компоненти и строителната площадка. Архитекти, инженери, роботици и специалисти по информатика работят в тясно сътрудничество, а SCALAR и COBRAS анализират различни сценарии за прилагане на колаборативни роботи на строителната площадка. Проектът SCALAR е посветен на модулното дървено строителство. Дървените модули се изработват предварително, а на строителната площадка се сглобяват, като това вече съкращава сроковете за строителство. Проектът трябва да направи този процес още по-ефективен: разработва се нова система от дървени конструкции с универсални съединения и цифрово проектиране, както и многостепенна роботизирана платформа, тоест флот от автономни строителни машини. Част от работата се извършва от модернизирани кранове, отговарящи за транспортирането и грубото позициониране, докато мобилните роботи изпълняват прецизните операции. Целият процес на сглобяване се моделира предварително във виртуална среда, а на строителната площадка се координира от цифрова система за управление в реално време. Проектът COBRAS, от своя страна, е насочен към пространствени решетъчни конструкции, системи, спестяващи материал, които лесно се разглобяват и използват повторно, но сглобяването на които досега оставаше твърде трудоемко поради множеството отделни елементи. Изследователите се стремят да опростят този процес с помощта на автономен рой от мобилни роботи: няколко еднакви машини ще работят като екип, координирайки действията си въз основа на роев интелект без централно управление. Това позволява гъвкаво променяне на броя на роботите в зависимост от мащаба на задачата и не спира производството, ако една машина бъде изведена за техническо обслужване. Успоредно с това се извършва оптимизация на самите конструкции, за да се намали разходът на материал и да се повишат носещите характеристики, както и създаването на модулна система, специално пригодена за роботизирано сглобяване и разглобяване. И двата проекта се представят като важна стъпка към цикличното строителство, основано на принципите на икономиката на затворения цикъл. Те обещават да сведат отпадъците до минимум и в крайна сметка да намалят разходите.
Строителството на бъдещето: Рояк немски роботи се учи да строи сгради без участието на хора
Търсенето на жилища, сгради и инфраструктура непрекъснато нараства, което налага на строителите да увеличават темпото и мащаба на работата, въпреки недостига на работна ръка. Проектите SCALAR и COBRAS на инженери от Германия са насочени към решаването на този проблем с помощта на автономна роботи...
Източник: Kaldata.com
Виж оригиналната статия